Método alinha EDR, GPS e vídeo para reconstruir acidente de trânsito e relata erro de velocidade abaixo de 1km/h num caso real
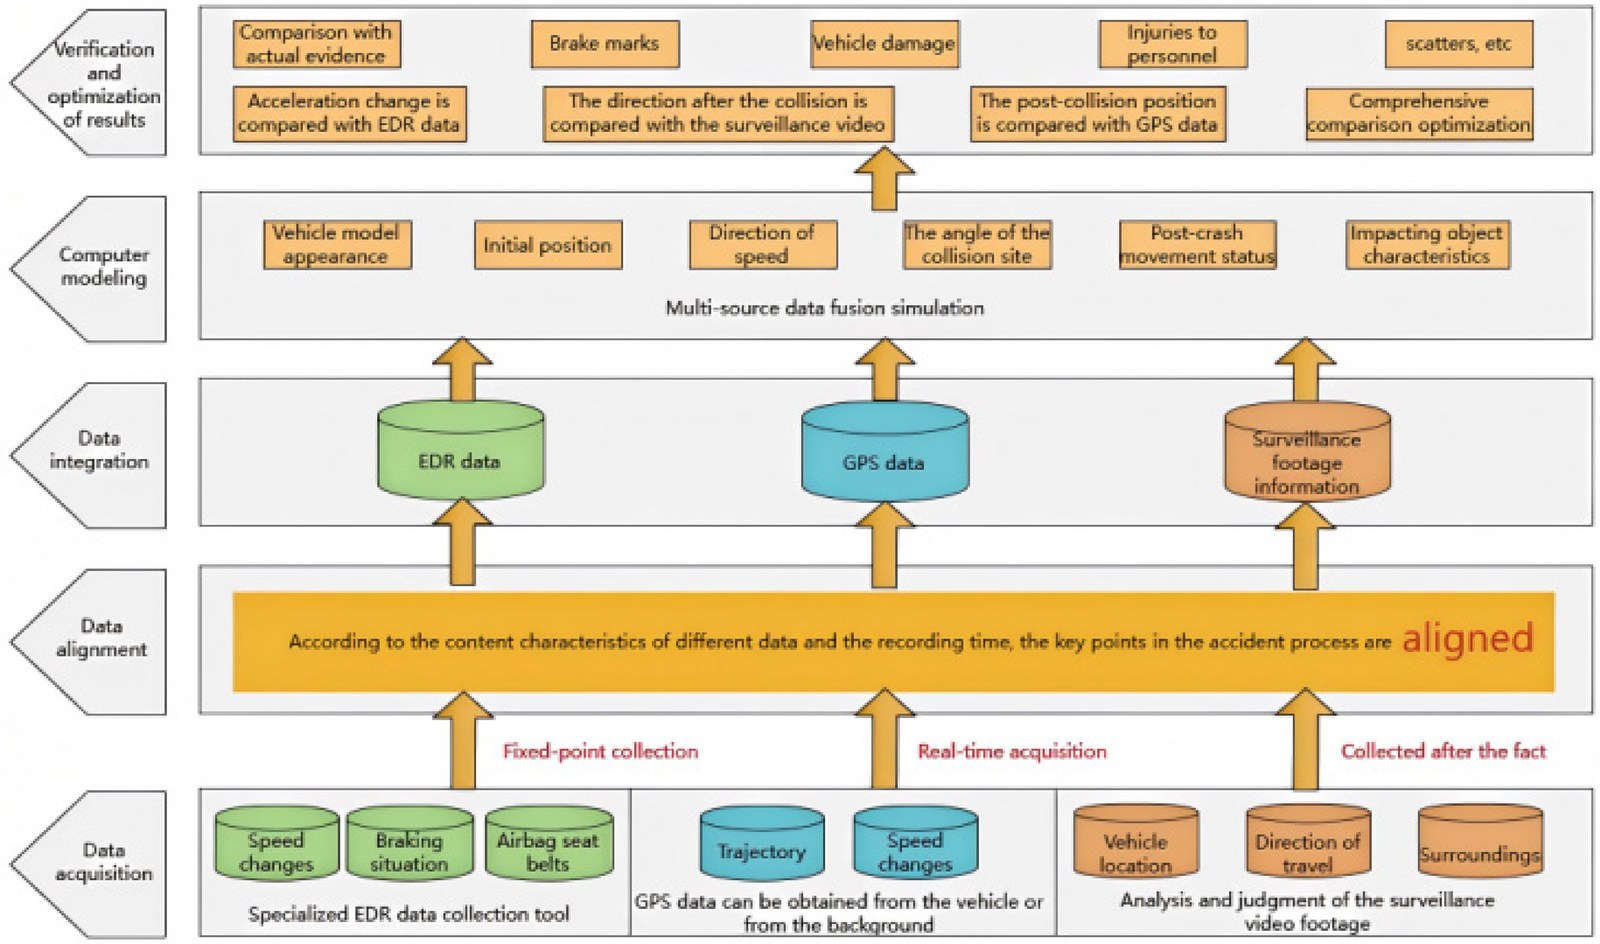
Quan Yuan, Wei Ji, Rui Cheng, Shaowu Ye, Tao Wang e Tao Cui, da Universidade Tsinghua, da China University of Political Science and Law, da Guilin University of Electronic Technology e da Mercedes-Benz Group China, publicaram on-line em 30 de setembro de 2026, na revista Digital Transportation and Safety, volume 5, número 3, páginas 229 a 236, um método para alinhar e fundir os dados do registrador de eventos do veículo (EDR, event data recorder), do GPS e do vídeo na reconstrução de acidentes de trânsito.
O artigo é de acesso aberto, sob licença CC BY 4.0, foi recebido em 14 de março de 2026, revisado em 23 de junho e aceito em 6 de julho de 2026.
Três fontes com relógios e ritmos diferentes
Os autores apontam três dificuldades na reconstrução com várias fontes: os dados têm heterogeneidade evidente de carimbo de tempo, de sistema de coordenadas e de frequência de amostragem, os métodos tradicionais não têm uma estrutura unificada para tratar conflitos entre os dados e a modelagem da simulação depende demais da experiência de quem a faz e não tem otimização em ciclo fechado guiada pelos dados.
No caso estudado, o EDR fornecia dados a 10Hz, o módulo de navegação do veículo registrava o GPS a 1Hz e o vídeo de vigilância do local tinha resolução de 1.280 × 720 pixels a 25 quadros por segundo.
O método em quatro etapas
O fluxo de trabalho tem quatro etapas, pré-processamento dos dados, alinhamento espaço-temporal, fusão das fontes e otimização da simulação em ciclo fechado, e usa o PC-Crash 13.0 para simular a dinâmica dos veículos e o CARLA para a renderização da cena em três dimensões.
No pré-processamento, as velocidades do EDR que se afastavam mais de três desvios-padrão foram filtradas (regra dos 3σ), o GPS passou por triagem e por calibração do carimbo de tempo, e o trajeto e a velocidade dos veículos no vídeo foram obtidos pelo método de fluxo óptico, que acompanha o deslocamento da imagem de um quadro para o outro.
O alinhamento no tempo parte do horário oficial da gestão de trânsito local, o tempo do vídeo é coordenado pelo relógio interno do equipamento de vigilância e as correções finas usam interpolação por spline, combinada com filtro de Kalman, técnica que estima o estado do veículo a cada instante ponderando a medição e a previsão de um modelo, apoiado aqui nas leis básicas da dinâmica veicular.
Na fusão, o EDR recebeu peso 0,5, pela precisão de amostragem e pelo registro em tempo real, o GPS recebeu peso 0,3, pela estabilidade da trajetória no longo prazo, e o vídeo recebeu peso 0,2, pela vantagem de mostrar a posição no espaço, e conflitos acima de um limite, como velocidades que divergem mais de 5km/h, acionam filtro de mediana e verificação de consistência.
Na simulação foram calibrados a massa, o entre-eixos, o coeficiente de aderência, a desaceleração de frenagem e a rigidez de colisão, e a análise de sensibilidade relatada indica que variar a aderência em ±0,1 muda a posição de parada em menos de 0,5m e que variar a rigidez em ±10% muda a velocidade em menos de 1,5km/h, com erro de calibração dos parâmetros abaixo de 3% na verificação independente relatada.
O caso usado na validação
O método foi aplicado a um acidente ocorrido em 2023 num trecho em declive de uma rodovia de montanha, em que um automóvel pequeno saiu da pista e atingiu várias pessoas fora da via, sem deixar marcas evidentes de frenagem no pavimento.
A tabela de dados extraídos do EDR mostra, nos cinco segundos anteriores ao momento zero, a velocidade subindo de 58,7km/h para 61,3km/h até dois segundos antes, o pedal do freio acionado no último segundo, com pressão no cilindro-mestre de 78bar e depois 102bar, a velocidade caindo para 43,8km/h e 35,2km/h e o modo de condução registrado como manual.
Pela reconstrução, a velocidade do automóvel antes da colisão era de 60km/h e o ponto de parada ficou a 3,9m do ponto de impacto, e os autores relatam erro de reconstrução da velocidade abaixo de 1,0km/h, erro de 0,3m na posição final de parada e reprodução do processo do acidente acima de 95%, medida pela taxa de coincidência dos momentos-chave.
Limites e próximos passos
A validação usou um único caso, um acidente típico de estrada de montanha, como os autores registram, e eles indicam como direções futuras desenvolver algoritmos de alinhamento mais adaptáveis e eficientes, ampliar a capacidade dos modelos de reconstruir cenários de acidente muito complexos e aprofundar a teoria e os sistemas técnicos de fusão de dados heterogêneos de várias fontes.
Os dados brutos não são públicos, por exigências de privacidade e de sigilo judicial, enquanto os dados processados, os modelos e o código podem ser pedidos ao autor correspondente, mediante solicitação razoável.
O uso na apuração de responsabilidade
Os autores escrevem que reconstruir os acidentes é essencial para determinar a responsabilidade e que o método oferece uma base objetiva de decisão para identificar a responsabilidade em acidentes de trânsito, além de sugerirem o uso da abordagem em testes de segurança de veículos inteligentes.
Fonte original: Digital Transportation and Safety (Maximum Academic Press), Quan Yuan, Wei Ji, Rui Cheng et al., 30.Set.2026.
Marcadores: reconstrução de acidente, EDR, GPS, vídeo, PC-Crash, China.