Como alinhar os dados do EDR, do GPS e do vídeo na reconstrução de acidente de trânsito
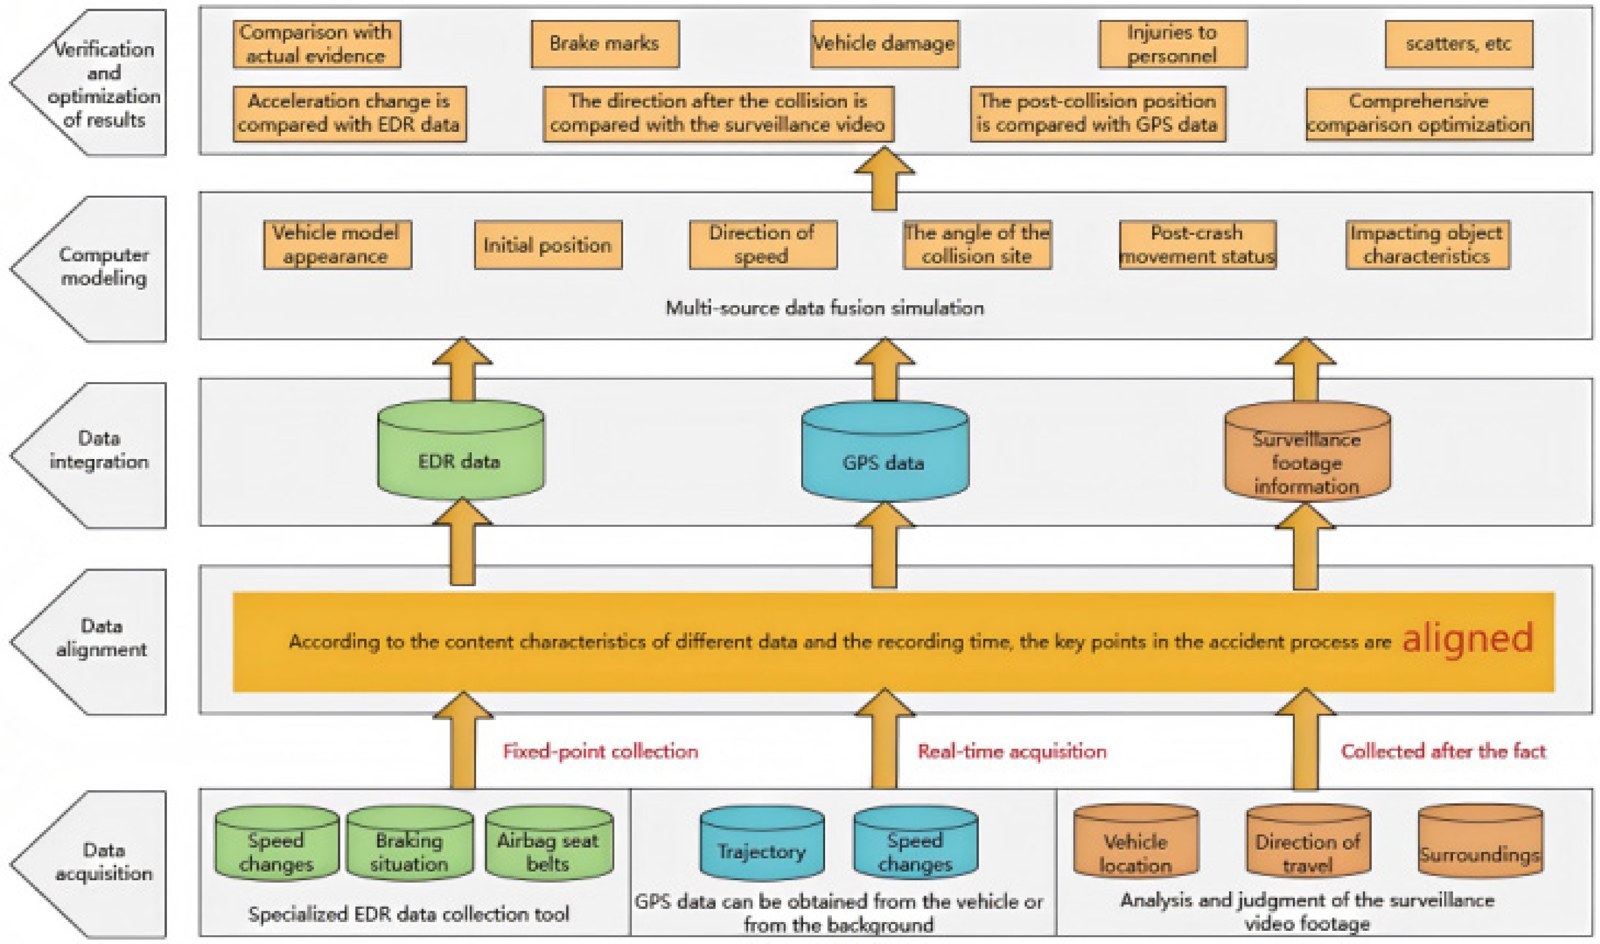
Um acidente de trânsito costuma ser reconstruído com dados feitos para outros fins e que não conversam entre si, como a memória do próprio veículo, o rastro do GPS e as imagens das câmeras da via.
O estudo e quem o fez
Quan Yuan, Wei Ji, Rui Cheng, Shaowu Ye, Tao Wang e Tao Cui publicaram o artigo no volume 5, número 3, da revista Digital Transportation and Safety, nas páginas 229 a 236, em acesso aberto sob a licença CC BY 4.0, com data de publicação online em 30 de setembro de 2026.
O problema técnico
O texto parte da ideia de que a reconstrução precisa estabelecer causas e responsabilidades, e que ela se apoia em evidências do local, como danos, posições de parada, vestígios de pneus e fragmentos, e em dados de fora do local, como vídeos de vigilância da via, o rastro GPS do veículo e os dados do registrador de eventos, conhecido como EDR.
O EDR registra, a 10 Hz, a velocidade, o estado do pedal de freio, a pressão do cilindro mestre, o ângulo do volante e a distância às faixas, mas cobre apenas os segundos imediatamente anteriores ao acidente.
O GPS, a 1 Hz, mostra a trajetória por um período longo, mas sofre com a interferência de prédios, túneis e campos eletromagnéticos da via.
O vídeo mostra o acidente inteiro, com 1280 × 720 pixels e 25 quadros por segundo no caso estudado, mas não fornece grandezas mecânicas do veículo e fica limitado ao campo da câmera.
Os autores apontam que essas fontes têm carimbos de tempo, sistemas de coordenadas e taxas de amostragem diferentes, e que os métodos tradicionais não têm um modelo único para lidar com conflito entre fontes, com a falta de uma delas ou com informação repetida.
Como o alinhamento é feito
Primeiro, todas as fontes são referidas a uma mesma hora, que os autores tomam como a hora oficial do órgão de gestão de tráfego ou o carimbo calibrado de um equipamento de monitoramento da via.
Desvios pequenos são corrigidos por interpolação spline, técnica que ajusta uma curva contínua entre os pontos medidos, e desvios maiores ou com ruído passam pelo filtro de Kalman, combinado com as leis da dinâmica do veículo.
Antes disso, os dados do EDR são convertidos para as mesmas unidades e filtrados pela regra do 3 sigma, que exclui velocidades acima de três vezes o desvio padrão da faixa normal para aquele tipo de veículo, naquela via e em condições parecidas.
No GPS, saltos de posição incompatíveis com a cinemática do veículo são eliminados, e os autores recomendam receptores de dupla frequência para reduzir a interferência de prédios e túneis.
No vídeo, um modelo de projeção em perspectiva converte a posição dos veículos na imagem em posição no espaço, e o fluxo óptico, que acompanha os pontos de uma imagem de um quadro para o seguinte, estima a trajetória e a velocidade.
Como as três fontes são combinadas
Quando as fontes discordam, os pesos de confiança são 0,5 para o EDR, 0,3 para o GPS e 0,2 para o vídeo, e uma diferença de velocidade acima de 5km/h, dada como exemplo pelos autores, aciona um filtro de mediana e uma verificação de consistência antes da média ponderada.
Os autores explicam que os pesos podem ser definidos caso a caso, segundo a confiabilidade de cada fonte e as características da aplicação, e não por uma tabela fixa.
Pela descrição do texto, a reconstrução continua possível quando uma das fontes falta: sem o EDR, a velocidade e a frenagem são inferidas do GPS e do vídeo; sem o GPS, a trajetória sai do EDR e da posição no vídeo; sem o vídeo, EDR e GPS ainda permitem reconstruir a cinemática.
A simulação e a calibração
A simulação usa o PC-Crash 13.0 para a dinâmica do veículo e o CARLA para a cena tridimensional, com o EDR como referência e o método dos mínimos quadrados para reduzir a diferença entre a simulação e as medidas de campo.
Os parâmetros calibrados são a massa, a distância entre eixos, a aderência da pista, a desaceleração de frenagem e a rigidez de colisão.
Segundo os autores, a calibração foi verificada de forma independente com a trajetória do GPS e com o movimento do vídeo, e o erro dos parâmetros ficou abaixo de 3%.
Na análise de sensibilidade, uma variação de ±0,1 na aderência alterou a posição de parada do veículo em menos de 0,5m, e uma variação de ±10% na rigidez de colisão mudou a velocidade simulada em menos de 1,5km/h.
O caso usado para validar o método
O caso é um acidente real de 2023 numa rodovia de serra na China, em um trecho de descida, em que um carro pequeno saiu da pista e colidiu com pessoas que estavam fora dela.
Segundo o texto, o veículo não deixou marcas claras de frenagem na pista, sofreu danos mais graves e espalhou muitos fragmentos no local, e a equipe reuniu o EDR, o GPS e a filmagem de uma câmera de vigilância da área.
A tabela de EDR publicada no artigo cobre cinco segundos, em que a velocidade cai de 58,7km/h para 35,2km/h e o pedal de freio aparece acionado a partir de um segundo antes do instante zero.
A simulação estima uma velocidade de 60km/h antes da colisão e uma parada a 3,9m do ponto de impacto, com desvio de cerca de 0,3m na posição final em relação às evidências medidas.
O texto não explica por que o último registro da tabela, de 35,2km/h, não coincide com os 60km/h da simulação antes da colisão, e esse ponto precisa ser lido com cuidado.
Resultados e limites
Os autores relatam erro médio de velocidade de até 1,0km/h, erro de 0,3m na posição final e reprodução de mais de 95% dos instantes-chave, como o início da frenagem, a colisão e a parada.
Esses números vêm de um único caso, e os autores afirmam que o método pode ser amplamente aplicado a cruzamentos urbanos, colisões múltiplas, atropelamentos e rodovias, sem testar esses cenários no artigo.
No texto lido não aparecem as equações dos filtros nem os valores de ajuste de cada parâmetro, o que dificulta repetir a análise com os mesmos passos.
O que o artigo muda na prática pericial
Para o perito, o artigo descreve um método completo para cruzar EDR, GPS e vídeo, com a ressalva de que a hora de referência, os filtros e os pesos de confiança são escolhas que entram no resultado final.
Na prática, a pergunta que o laudo precisa responder é de qual relógio veio cada registro e qual erro de sincronização foi admitido entre eles.
Segundo os próprios autores, o principal desafio técnico é alinhar com precisão dados de fontes diferentes, porque esse alinhamento limita a exatidão que a reconstrução pode alcançar.
Fonte original: Digital Transportation and Safety (Maxapress), Quan Yuan et al., 30.Set.2026.
Marcadores: reconstrução de acidentes, EDR, GPS, perícia de trânsito, sincronização de dados, simulação.